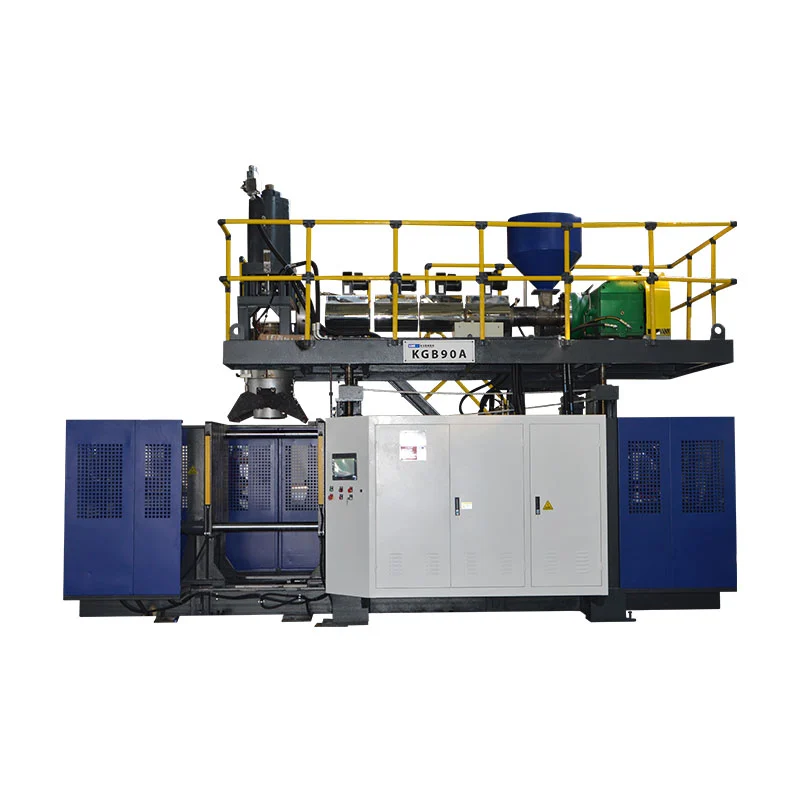
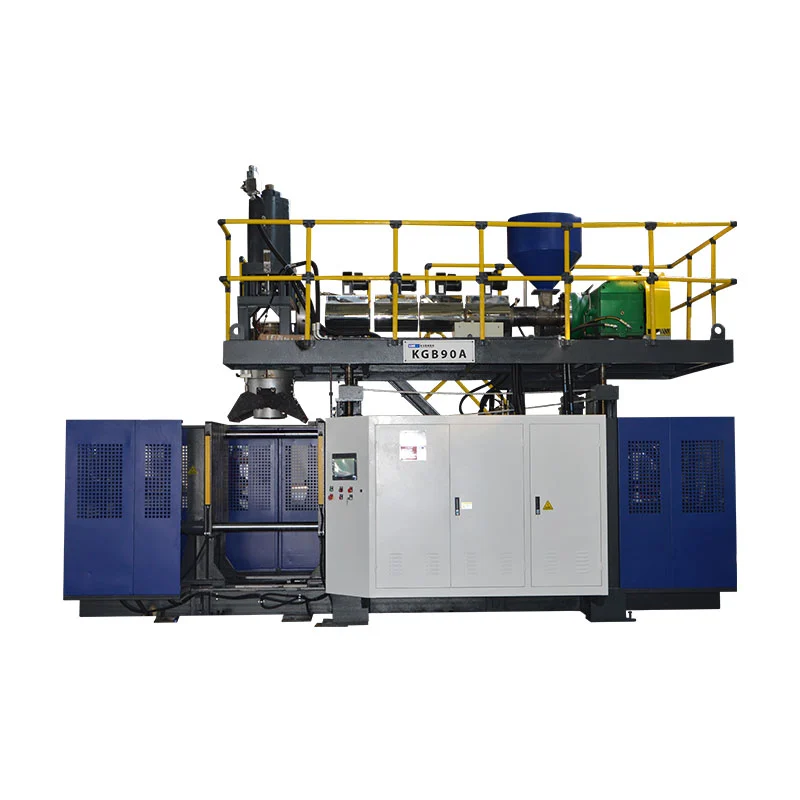
servo ဟိုက်ဒရောလစ်မှုတ်ပုံသွင်းစက်သည် စက်၏လည်ပတ်မှုလိုအပ်ချက်အရ ဟိုက်ဒရောလစ်ပါဝါကို ပံ့ပိုးပေးရန်အတွက် servo-controlled motor-pump package ကိုအသုံးပြုသည်။ ရွေ့လျားမှုများ၊ ဖိအားစီးဆင်းမှုလိုအပ်ချက်များနှင့် ဆာဗာတံဆိပ် သို့မဟုတ် ပံ့ပိုးမထားသော စွမ်းအင်ချွေတာမှုရာခိုင်နှုန်းထက် ၎င်းကို လက်ခံရရှိထားသော ထုတ်ကုန်ရလဒ်များဖြင့် ၎င်းကို ရွေးချယ်ပါ။ ပြတ်ပြတ်သားသားသက်သေအထောက်အထားများသည် ရှင်းလင်းသောတိုင်းတာမှုနယ်နိမိတ်များဖြင့် ထိန်းချုပ်ထားသော ထုတ်လုပ်မှုစမ်းသပ်မှုဖြစ်သည်။
မတူညီသောမေးခွန်းသုံးခု အဖြေတစ်ခုတွင်- ဘုံဘိုင်ကို အားကောင်းစေသော၊ မှိုကိုရွေ့လျားစေသည့်အရာနှင့် အစိတ်အပိုင်းကို ထိန်းချုပ်သည့်အရာတို့ကို မျှဝေသည့်အခါ ဝယ်ယူမှုနှိုင်းယှဉ်မှုတစ်ခုသည် အထင်အမြင်လွဲမှားစေပါသည်။ ဆာဗာမော်တာသည် ဟိုက်ဒရောလစ်ထောက်ပံ့မှုတုံ့ပြန်ပုံကို တိုးတက်စေနိုင်သည်။ ၎င်းသည် ဟိုက်ဒရောလစ်ဆလင်ဒါကို လျှပ်စစ်တွန်းအားပေးစက်အဖြစ်သို့ ပြောင်းလဲပေးခြင်း၊ အအေးခံခြင်းလိုအပ်ချက်ကို ဖယ်ရှားခြင်း သို့မဟုတ် ပုလင်း၏အချောထည်နံရံအထူကို မသတ်မှတ်ပါ။
ဝယ်ယူမှု ဆန်ခါတင်စာရင်းတွင် ဤစစ်ဆေးမှုများကို ထားရှိပါ-
- စက်ဝင်ရိုးတစ်ခုစီ၏ drive အမျိုးအစားနှင့် ထိန်းချုပ်မှုနယ်ပယ်ကို ခွဲခြားသတ်မှတ်ပါ။
- ပန့်မော်တာပါဝါကို ထုတ်ယူခြင်းနှင့် စုစုပေါင်းစက်ဝယ်လိုအားမှ သီးခြားစီဖတ်ပါ။
- တစ်ဦးချင်း အများဆုံး အဆင့်သတ်မှတ်ခြင်းသာမက တစ်ပြိုင်နက်တည်း လှုပ်ရှားမှုများကို ပြန်လည်သုံးသပ်ပါ။
- အမှန်တကယ်မှို၊ အစေးနှင့် လက်ခံမှုစည်းမျဉ်းများဖြင့် နွေးထွေးသောထုတ်လုပ်မှုကို စမ်းသပ်ပါ။
- ရောဂါရှာဖွေရေးမှတ်တမ်းများ၊ ပြန်လည်ရယူနိုင်သော ဆက်တင်များနှင့် ဝန်ဆောင်မှုစာရွက်စာတမ်းများ လိုအပ်သည်။
ဆာဗိုစနစ် အမှန်တကယ် ထိန်းချုပ်သည့်အရာဖြင့် စတင်ပါ။
ဆာဗို-ဟိုက်ဒရောလစ်စနစ်တွင်၊ လျှပ်စစ်ဒရိုက်ဗ်နှင့် မော်တာသည် ဟိုက်ဒရောလစ်ပါဝါကို ပံ့ပိုးပေးသည့် ပန့်ကို ထိန်းချုပ်သည်။ ထို့နောက် စက်၏ ဟိုက်ဒရောလစ်ဆားကစ်သည် ၎င်းအား သက်ဆိုင်ရာ actuator များသို့ ဖြန့်ဝေပေးသည်။ ထိန်းချုပ်စက်ဝိုင်းမှ ထိန်းညှိပေးသည့် ကိန်းရှင်ကို မေးပါ- ထောက်ပံ့ရေးဖိအား၊ အမိန့်ပေးထားသော စီးဆင်းမှု၊ ဝင်ရိုးအနေအထား သို့မဟုတ် ပေါင်းစပ်မှုတစ်ခု။ ကိုးကားချက်တစ်ခုက ၎င်းတို့အားလုံးကို "servo ထိန်းချုပ်မှု" ဟုခေါ်သည့်တိုင် ၎င်းတို့သည် မတူညီသောထိန်းချုပ်မှုတာဝန်များဖြစ်သည်။
Bosch Rexroth က ၎င်းကို ဖော်ပြသည်။Sytronix ပြောင်းလဲနိုင်သော အမြန်နှုန်းဒရိုက်များချိတ်ဆက်-Load ဝယ်လိုအားနှင့် ကိုက်ညီသော motor-pump ပေါင်းစပ်မှုများအဖြစ် idle အဆင့်များအတွင်း ဝယ်လိုအားကို လျှော့ချပါ။ ၎င်းသည် လည်ပတ်မှုနိယာမကို ချမှတ်သည်။ Kinggle တည်ဆောက်မှုတွင် မည်သည့် Rexroth အစိတ်အပိုင်းများ၊ အာရုံခံကိရိယာများ သို့မဟုတ် ဆော့ဖ်ဝဲကို အသုံးပြုသည် သို့မဟုတ် တည်ဆောက်မှုတွင် မည်သည့်စုဆောင်းငွေများ ရရှိမည်ကို မသတ်မှတ်ထားပေ။
ထို့ကြောင့် ပထမဆုံးဝယ်ယူသည့်စာရွက်စာတမ်းသည် ဝင်ရိုးအချိန်ဇယားဖြစ်သင့်သည်။ မှိုအဖွင့်နှင့်အပိတ်၊ ရထားသွားလာမှု၊ လေမှုတ်ပင်ထိုးလှုပ်ရှားမှု၊ ထုတ်ယူခြင်းနှင့် သက်ဆိုင်သည့် မည်သည့်ဓာတ်ဆီထုတ်လွှတ်လှုပ်ရှားမှုကိုမဆို စာရင်းပြုစုပါ။ လှုပ်ရှားမှုတစ်ခုစီ၏ဘေးတွင် ၎င်း၏ actuator နှင့် control method ကို မှတ်တမ်းတင်ပါ။ ရွေ့လျားမှုနှစ်ခုသည် ဟိုက်ဒရောလစ်ထောက်ပံ့မှုတစ်ခုအား မျှဝေပါက၊ ထိုဆက်ဆံရေးကို မြင်သာအောင်ပြုလုပ်ပါ။ သီးခြား drive တစ်ခုသည် extrusion ကိုထိန်းချုပ်ပါက၊ ၎င်းကို ဟိုက်ဒရောလစ်အထုပ်နှင့် သီးခြားထားပါ။
Supply control သည် part control နှင့် မတူပါ။
ဖိအားထိန်းချုပ်ထားသောပန့်သည် ထပ်ခါတလဲလဲလှုပ်ရှားမှုကို ပံ့ပိုးပေးနိုင်သော်လည်း ဖိအားတန်ဖိုးသည် ဆလင်ဒါအား အမိန့်ပေးသည့်အနေအထားသို့ရောက်ရှိကြောင်း သက်သေမပြနိုင်ပါ။ အလားတူ၊ ပန့်မော်တာရှိ ကုဒ်ကုဒ်တစ်ခုသည် ထိုမော်တာ၏လှုပ်ရှားမှုကို ဖော်ပြသည်။ ၎င်းသည် platen အနေအထား၊ မှိုပြိုင်ဆိုင်မှု သို့မဟုတ် ကုန်ချော၏နံရံအထူကို အလိုအလျောက်တိုင်းတာခြင်းမရှိပါ။ ကိုးကားချက်သည် ကတိပြုထားသည့် လုပ်ဆောင်မှုတစ်ခုစီအတွက် အသုံးပြုသည့် တုံ့ပြန်ချက်ကို ခွဲခြားသတ်မှတ်သင့်သည်။
Kinggle ရဲ့KGB2L ထုတ်ကုန်စာမျက်နှာဟိုက်ဒရောလစ်ကွဲပြားမှုဒီဇိုင်း၊ ဆာဗိုဆီပန့်မော်တာနှင့် Mitsubishi PLC တို့ကို စာရင်းပြုစုထားသည်။ ထိုအရာများသည် စက်၏ မတူညီသော အစိတ်အပိုင်းများကို ဖော်ပြသည်။ PLC သည် လျှပ်စစ်ရွေ့လျားမှုအားလုံး၏ အထောက်အထားမဟုတ်ဘဲ ဆက်တိုက်ထိန်းချုပ်သူဖြစ်သည်။ ပိုမိုကျယ်ပြန့်သော လုပ်ငန်းစဉ် ခြုံငုံသုံးသပ်ချက်အတွက်၊လေမှုတ်စက်လမ်းညွှန်extrusion၊ clamping နှင့် blowing တို့သည် လိုက်ဖက်ညီသည့် နေရာကို ရှင်းပြသည်။
အသုံးဝင်သော servo သတ်မှတ်ချက်တစ်ခုသည် ထိန်းချုပ်ထားသောလုပ်ဆောင်ချက်နှင့် ၎င်းကိုစစ်ဆေးသည့်အထောက်အထားများကို အမည်ပေးသည်။ အစိတ်အပိုင်းအမှတ်တံဆိပ် သို့မဟုတ် မော်တာတံဆိပ်တစ်ခုတည်းသည် လက်ခံမှုစံနှုန်းတစ်ခုမဟုတ်ပါ။
၎င်းတို့၏ အဓိပ္ပါယ်များကို မရောနှောဘဲ ထုတ်ပြန်ထားသော နံပါတ်များကို ဖတ်ပါ။
Kinggle ၏ ပုလင်းငယ်နှင့် ပေါင်းစုစက်များသည် မတူညီသောစကေးများတွင် servo-hydraulic ပစ္စည်းများ၏ အသုံးဝင်ပုံနမူနာများကို ပေးပါသည်။ အောက်ဖော်ပြပါပုံများသည် ချိတ်ဆက်ထားသော မော်ဒယ်စာမျက်နှာများမှ လာပါသည်။ ၎င်းတို့သည် မျှဝေထားသော ထုတ်လုပ်ရေးစမ်းသပ်မှုတစ်ခုမှ တိုင်းတာခြင်းမဟုတ်ဘဲ ထုတ်ဝေဖွဲ့စည်းမှုဆိုင်ရာ ရည်ညွှန်းချက်များဖြစ်သည်။ ဤစက်များကို အချင်းချင်း အဆင့်သတ်မှတ်ခြင်းထက် အင်ဂျင်နီယာဆိုင်ရာ ဆွေးနွေးမှုများကို လမ်းညွှန်သင့်သည်။
| မော်ဒယ်နှင့်အရင်းအမြစ် | အများဆုံး ကွန်တိန်နာ ပမာဏ | Clamping အင်အား | Servo ဆီ-ပန့်မော်တာ | ပန့်ဖိုးထုတ်ဝေသည်။ |
|---|---|---|---|---|
| KGB2L | 2 L | 40 kN | 11 kW | 80 လီတာ/မိနစ် |
| KGB90A | 60 L | 280 kN | 18.5 kW | 150 လီတာ/မိနစ် |
| KGB100B | 120 L | 440 kN | 25 kW | 200 L/min |
အရင်းအမြစ်များ- ချိတ်ဆက်ထားသော Kinggle သတ်မှတ်ချက်ဇယားသုံးခု။ စာမျက်နှာများသည် L/min တန်ဖိုးများကို "servo pump displacement" ဟု အညွှန်းတပ်သည်။ L/min သည် တော်လှန်ရေးတစ်ခုလျှင် ရွှေ့ပြောင်းခြင်းမတူဘဲ စီးဆင်းနှုန်းယူနစ်တစ်ခုဖြစ်သည်။ ရွေးချယ်ထားသော တည်ဆောက်စာရွက်စာတမ်းတွင် ပန့်၏အမှန်တကယ်နေရာရွှေ့ပြောင်းမှု၊ မြန်နှုန်းအကွာအဝေးနှင့် အဆင့်သတ်မှတ်ထားသော လည်ပတ်မှုအခြေအနေများကို အတည်ပြုပါ။
KGB2L တွင် single-station မှို-ပြောင်းခြင်းအစီအစဉ် ရှိသည်။ KGB90A နှင့် KGB100B စာမျက်နှာများတွင် ဆီဆလင်ဒါမှိုသော့ခတ်ခြင်းနှင့် ဟိုက်ဒရောလစ်ဆာဗာစနစ်များပါရှိသော ပေါင်းစုခေါင်း-စက်များကို ဖော်ပြသည်။ ၎င်းတို့၏ ကွန်တိန်နာအရွယ်အစားနှင့် ကုပ်ချိတ်ခြင်းတောင်းဆိုမှုများမှာ သိသိသာသာကွဲပြားသည်။ ထို့ကြောင့် KGB100B ရှိ 25 kW ပန့်မော်တာသည် KGB2L ရှိ 11 kW မော်တာထက် ထိရောက်မှုနည်းကြောင်း သက်သေမပြနိုင်ပါ။
ပန့်မော်တာအား extruder motor နှင့်လည်း ပိုင်းခြားပါ။ ဟိKGB100B စားပွဲ၎င်း၏ 25 kW servo ဆီပန့်မော်တာနှင့်အတူ 55 kW extruder motor ကို စာရင်းပြုစုထားသည်။ ဤအဆင့်သတ်မှတ်ချက်များသည် မတူညီသောဝန်ထုပ်ဝန်ပိုးများနှင့်သက်ဆိုင်ပါသည်။ နံပါတ်နှစ်ခုလုံးသည် လက်ခံထားသော ကွန်တိန်နာတစ်လုံးကို ထုတ်လုပ်နေစဉ် အသုံးပြုသည့် လျှပ်စစ်အား ကိုယ်စားပြုခြင်းမရှိပါ။
ကတ်တလောက် တံဆိပ်နှစ်ခုသည် အထူးဂရုပြုထိုက်ပါသည်။
KGB2L စာမျက်နှာသည် "Output(dry Cycle)" အောက်တွင် 600 PC/HR ကို စာရင်းပြုစုထားသည်။ တစ်နာရီလျှင် ပုလင်း 600 လက်ခံသည့် ကတိကို မဟုတ်ဘဲ အခြောက်စက်ဝန်း ရည်ညွှန်းမှုအဖြစ် ဆက်ဆံပါ။ ထုတ်လုပ်မှုထွက်ရှိမှုသည် အမှန်တကယ် ပုလင်း၊ မှို၊ အစေး၊ အအေးခံခြင်းနှင့် ပြီးမြောက်မှု အပေါ်မူတည်ပါသည်။ လျင်မြန်သော အချည်းနှီးသော လှုပ်ရှားမှုသည် ထိုရလဒ်များကို မသတ်မှတ်နိုင်ပါ။
အလားတူစာမျက်နှာတွင် "ပျမ်းမျှစွမ်းအင်သုံးစွဲမှု" ကို 12 မှ 18 kW အဖြစ်ဖော်ပြထားသည်။ ထိုယူနစ်များသည် အချိန်ကြာလာသည်နှင့်အမျှ စုဆောင်းထားသော စွမ်းအင်ကို မဟုတ်ဘဲ ပါဝါကို ဖော်ပြသည်။ လိုက်ဖက်သော တိုင်းတာမှုပြတင်းပေါက်နှင့် လက်ခံထားသော ထုတ်ကုန်အရေအတွက် မပါဘဲ ပုလင်းတစ်ခုလျှင် အကွာအဝေးကို kWh သို့ မပြောင်းပါနှင့်။ Kinggle ရဲ့စွမ်းအင်သုံးစွဲမှုလမ်းညွှန်ထိုတိုင်းတာမှုကို သီးခြားရှင်းပြသည်။
Pressure နှင့် flow သည် လိုအပ်သော sequence မှတဆင့် အတူတကွ လုပ်ဆောင်ရမည်ဖြစ်သည်။
ပန့်တစ်ခု၏ ခေါင်းစီးစီးဆင်းမှုတန်ဖိုးသည် ဝယ်သူအား လိုအပ်သောဖိအားတွင် စီးဆင်းမှုမည်မျှရှိနေသည်ကို မပြောပြပါ။ မော်တာပါဝါ၊ ပန့်ထူးခြားချက်၊ ဆီအခြေအနေနှင့် ဆားကစ်ဆုံးရှုံးမှုများသည် ထိုလည်ပတ်မှုအမှတ်ကို ကန့်သတ်ထားသည်။ အခြေအနေတစ်ခုစီတွင်အသုံးပြုသည့်အချိန်အပါအဝင် အမှန်တကယ်တာဝန်လည်ပတ်မှုသံသရာအတွက် ဖိအားစီးဆင်းမှုစာအိတ်ကို ပြန်လည်သုံးသပ်ပါ။ သီးခြားအမြင့်ဆုံးတန်ဖိုးများစာရင်းသည် မလုံလောက်ပါ။
Parker ၏ T6 ပန့်ကက်တလောက်ရွှေ့ပြောင်းခြင်း၊ အမြန်နှုန်း၊ ယိုစိမ့်မှု၊ ရရှိနိုင်သည့် စီးဆင်းမှုနှင့် ပါဝါဆုံးရှုံးမှုတို့ကို စစ်ဆေးသည့် ရွေးချယ်မှုလုပ်ရိုးလုပ်စဉ်တစ်ခု ပေးသည်။ ၎င်း၏လုပ်ဆောင်သောနည်းလမ်းသည် ထိရောက်သောစီးဆင်းမှုမှ သီအိုရီဆိုင်ရာစီးဆင်းမှုကို ခွဲခြားပြီး သီအိုရီဆိုင်ရာပါဝါလိုအပ်ချက်အတွက် ဆုံးရှုံးမှုကို ထပ်လောင်းပေးသည်။ နည်းလမ်းသည် ဤနေရာတွင် အသုံးဝင်သည်။ ၎င်း၏ သီးခြား ပန့်အဆင့်သတ်မှတ်ချက်များကို Kinggle စက်သို့ မလွှဲပြောင်းသင့်ပါ။
တိုတောင်းသော တွက်ချက်မှုတစ်ခုသည် ပျောက်ဆုံးနေသော အချက်အလက်များကို ဖော်ထုတ်ပေးသည်။
ဖိအားကွာခြားချက်နှင့် ပေးပို့သောစီးဆင်းမှုနှင့်ဆက်စပ်သော စံပြဟိုက်ဒရောလစ်ပါဝါသည်-
100 bar နှင့် 60 L/min ၏ သရုပ်ဖော်လုပ်ဆောင်မှုအမှတ်အတွက် စံပြဟိုက်ဒရောလစ်ပါဝါသည် 10 kW ဖြစ်သည်။ တူညီသောစီးဆင်းမှုနှင့်အတူ 200 bar တွင်၎င်းသည် 20 kW ဖြစ်သည်။ ၎င်းတို့သည် Kinggle လည်ပတ်မှုဖိအားများ သို့မဟုတ် စမ်းသပ်မှုရလဒ်များမဟုတ်ဘဲ တည်ဆောက်ထားသော ဥပမာများဖြစ်သည်။ အမှန်တကယ် drive ထည့်သွင်းမှုသည် သက်ဆိုင်ရာ ဆုံးရှုံးမှုများကို ကာမိစေရမည်။ လျှပ်စစ်အဆင့်သတ်မှတ်ချက်ကို စံပြ ဟိုက်ဒရောလစ်အထွက်အဖြစ် မသတ်မှတ်နိုင်ပါ။
တွက်ချက်မှုတွင် 11 kW ပန့်မော်တာနှင့် 80 L/min ကက်တလောက်တန်ဖိုးသည် ဖိအားတိုင်းတွင် 80 L/min ထုတ်ပေးကြောင်း တွက်ချက်မှုတွင် ရှင်းပြထားသည်။ ပေးသွင်းသူသည် အတူတကွ ဖြစ်ပေါ်နိုင်သည့် လည်ပတ်မှု အခြေအနေများကို ပြသရန် လိုအပ်သည်။ စဉ်ဆက်မပြတ်နှင့် အကန့်အသတ်များ၊ ခွင့်ပြုနိုင်သော အမြန်နှုန်းအကွာအဝေး၊ ပါဝါကန့်သတ်မှုအပြုအမူနှင့် ကန့်သတ်ချက်သို့ရောက်ရှိခြင်း၏ အကျိုးဆက်များကို တောင်းဆိုပါ။
ပန့်အရွယ်အစားကို မတိုးမီ ထပ်နေသော လှုပ်ရှားမှုများကို ပြန်သုံးသပ်ပါ။
ရထားရွေ့လျားမှုနှင့် အခြားသော ဟိုက်ဒရောလစ်ဝင်ရိုးများ ထပ်နေပါက၊ ၎င်းတို့၏ ပေါင်းစပ်တောင်းဆိုမှုသည် ၎င်းတို့၏ တစ်ဦးချင်းဝယ်လိုအားနှင့် ကွဲပြားနိုင်သည်။ ဆားကစ်သည် ဝင်ရိုးတစ်ခုကို ဦးစားပေးသည်၊ အရှိန်ကို ယာယီလျှော့ချနိုင်သည်၊ သို့မဟုတ် သီးခြားပံ့ပိုးပေးနိုင်သည်။ ရွေးချယ်ထားသော နည်းဗျူဟာကို ရှင်းပြပြီး သတ်မှတ်ထားသည့် အပိုင်းအတွင်း သရုပ်ပြရန် ပေးသွင်းသူအား တောင်းဆိုပါ။ ကိုးကားထားသော လှုပ်ရှားမှုတိုင်းသည် ၎င်း၏တစ်ဦးချင်းစီ၏ အမြင့်ဆုံးအမြန်နှုန်းကို တစ်ပြိုင်နက် ရောက်ရှိသည်ဟု မယူဆပါနှင့်။
Clamping force မှိုနှင့် clamping ယန္တရားကို သီးခြားပြန်လည်သုံးသပ်ရန် လိုအပ်သည်။ စုပ်စက်ဖိအားဖတ်ခြင်းသည် ကိရိယာတန်ဆာပလာတွင် အသုံးပြုနိုင်သော တွန်းအားကို တိုက်ရိုက်တိုင်းတာခြင်းမဟုတ်သလို platen parallelism ၏အထောက်အထားလည်းမဟုတ်ပေ။ အမိန့်ပေးထားသော မှိုအထူ၊ အဖွင့်လေဖြတ်ခြင်း၊ တပ်ဆင်ခြင်းအစီအစဉ်နှင့် အတည်ပြုထားသော ကုပ်ချိတ်ဖွဲ့စည်းမှုတို့နှင့် နှိုင်းယှဉ်ပါ။
ဤတွက်ချက်မှုမှ လေကို ဆက်လက်မှုတ်ထုတ်ပါ။ KGB100B စာမျက်နှာ၏ 0.8 MPa တန်ဖိုးကို လေမှုတ်ဖိအားဟု တံဆိပ်တပ်ထားသည်။ ၎င်းသည် ဟိုက်ဒရောလစ်စနစ်၏ ဖိအားအဆင့်သတ်မှတ်ချက်မဟုတ်ပါ။ Kinggle ရဲ့အသုံးဝင်မှု-လိုအပ်ချက်များလမ်းညွှန်လျှပ်စစ်ပေးဝေမှု၊ ဖိသိပ်ထားသောလေနှင့် အအေးခံရေတို့ကို ခွဲခြားထားသောကြောင့် အဆိုပါစနစ်များကို ၎င်းတို့ဘာသာပြန်သုံးသပ်နိုင်သည်။
စွဲမက်ဖွယ်ကောင်းသော လှုပ်ရှားမှုတစ်ခုကို အကဲဖြတ်မည့်အစား သံသရာကို လိုက်နာပါ။
တိုတောင်းသောသရုပ်ပြခြင်းသည် ထုတ်လုပ်မှုအချိန်ဆုံးရှုံးသွားသည့်နေရာကို ဖုံးကွယ်ထားစဉ် စက်ကို တုံ့ပြန်မှုဖြစ်စေနိုင်သည်။ ပရိဘောဂစေတနာမှ နောက်လက်ခံသည့်အပိုင်းအထိ အမှန်တကယ် အစီအစဥ်ကို မှတ်တမ်းတင်ပါ။ လှုပ်ရှားမှုတစ်ခုစီကို စတင်ခွင့်ပြုသည့် ခွင့်ပြုချက်များကို ထည့်သွင်းပါ။ စက်ရုပ် သို့မဟုတ် အအေးခံသည့်အခြေအနေအတွက် စောင့်နေသည့် ဟိုက်ဒရောလစ်ဝင်ရိုးတစ်ခုသည် လုံလောက်နေပြီဖြစ်သည်။ အရှိန်မြှင့်ခြင်းသည် ပြီးပြည့်စုံသော စက်ဝန်းကို တိုစေမည်မဟုတ်ပါ။
အမြန်ခရီးသွားစဉ်တွင်၊ ရွေ့လျားမှုသည် အစီအစဉ်ချထားသည့် အနေအထားသို့ ချောမွေ့စွာရောက်ရှိပြီး မထိတွေ့မီ အရှိန်နှေးခြင်းရှိမရှိ စောင့်ကြည့်ပါ။ မှိုသော့ခတ်နေစဉ်အတွင်း ဖိအားတည်ဆောက်မှုနှင့် အမှန်တကယ် ကုပ်တွယ်မှုအခြေအနေတို့ကို စစ်ဆေးပါ။ ကိုင်ထားစဉ် သို့မဟုတ် အအေးခံနေစဉ်တွင် မည်သည့် ဟိုက်ဒရောလစ် ဝန်များ တက်ကြွနေသေးသည်ကို စစ်ဆေးပြီး ထောက်ပံ့မှု တုံ့ပြန်ပုံကို စစ်ဆေးပါ။ ဖွင့်လှစ်ခြင်းနှင့် ထုတ်ယူခြင်းတွင် အနှောင့်အယှက်များ၊ နှောင့်နှေးမှုများ သို့မဟုတ် ထပ်ခါတလဲလဲ ပြုပြင်မှုများကို စောင့်ကြည့်ပါ။
လှုပ်ရှားမှုအချိန်များနှင့် အရည်အသွေးရလဒ်များကို အတူတကွ မှတ်တမ်းတင်ပါ။ ပိုတိုသော မှိုပိတ်ချိန်သည် မတည်မငြိမ်ဖြစ်ခြင်း သို့မဟုတ် နောက်ပိုင်းချိန်ညှိမှုကို တွန်းအားပေးပါက ဝယ်ယူမှုတန်ဖိုးအနည်းငယ်ရှိသည်။ အလားတူပင်၊ ဆီသည် ၎င်း၏ပုံမှန်လည်ပတ်မှုအခြေအနေသို့ရောက်ရှိသည်နှင့်အမျှ ရွေ့လျားမှုနှေးသွားပါက တိတ်ဆိတ်သောပါဝါယူနစ်သည် မလုံလောက်ပါ။ စမ်းသပ်မှုသည် ၎င်းနောက်ပါရှိသော အစိတ်အပိုင်းနှင့် လှုပ်ရှားမှုကို ချိတ်ဆက်ရပါမည်။
၎င်း၏ကိုယ်ပိုင်ရောဂါရှာဖွေရေးလမ်းကြောင်းပေါ်တွင် parison ထိန်းချုပ်မှုကိုထားပါ။
ဆားဗို ဟိုက်ဒရောလစ် ထုတ်ယူသည့် လေမှုတ်ပုံသွင်းစက်တွင် သီးခြား နံရံအထူထိန်းစနစ် ပါရှိနိုင်ပါသည်။ Kinggle ၏ KGB100B စာမျက်နှာတွင် MOOG 100 အထူထိန်းကိရိယာကို စာရင်းပြုစုထားသည်။ ၎င်းသည် pump-speed control နှင့် die-gap programming ကို လဲလှယ်၍မရပါ။ ၎င်းတို့သည် လုပ်ငန်းစဉ်၏ ကွဲပြားသော အစိတ်အပိုင်းများကို ကိုင်တွယ်ဖြေရှင်းပြီး စမ်းသပ်မှုတစ်ခုသည် ဆက်တင်နှစ်ခုလုံးကို ထိန်းသိမ်းထားသင့်သည်။
နံရံဖြန့်ဝေမှုသည် စက်ဝိုင်းမှ စက်ဝိုင်းသို့ ရွေ့သွားပါက၊ parison command နှင့် ရရှိနိုင်သော တုံ့ပြန်ချက်ကို extrusion stability၊ shot ညီညွတ်မှုနှင့် အချိန်ကိုက်တို့နှင့် နှိုင်းယှဉ်ပါ။ တစ်ဖက်သည် ပါးလွှာနေပါက၊ ပရိုဖိုင်အပြည့်အစုံကို မမြှင့်တင်မီ ဗဟိုနှင့် ချိန်ညှိမှုကို စစ်ဆေးပါ။ Kinggle ရဲ့parison programming လမ်းညွှန်ဆော့ဖ်ဝဲလ်တည်းဖြတ်မှုများသည် စက်ပိုင်းဆိုင်ရာ သို့မဟုတ် လုပ်ငန်းစဉ်ဆိုင်ရာ ချို့ယွင်းချက်ကို ယုံကြည်စိတ်ချစွာ မပြုပြင်နိုင်ရခြင်းအကြောင်း ရှင်းပြသည်။
လက်တွေ့ကျသော ဝယ်ယူမှုဦးစားပေးသည် လက်ခံနိုင်သော အစိတ်အပိုင်းများကို ထုတ်လုပ်ပေးသည့် ထပ်ခါတလဲလဲ လုပ်ဆောင်နိုင်သော အစီအစဉ်တစ်ခုဖြစ်သည်။ Peak axis speed သည် ထိုပန်းတိုင်အောက်တွင်ရှိသည်။ ခွဲခြမ်းစိတ်ဖြာခြင်းမရှိသော စုစုပေါင်းစက်ဝန်းနံပါတ်တစ်ခုကို လက်ခံခြင်းထက် အထွက် သို့မဟုတ် အရည်အသွေးပြောင်းလဲသွားသောအခါ မည်သည့်အဆင့်သို့ ပြောင်းလဲသွားသည်ကို ဖော်ပြသည့် ဖြစ်ရပ်မှတ်တမ်းများ လိုအပ်သည်။
အပလီကေးရှင်းဖြင့် ဟိုက်ဒရောလစ်၊ ဆာဗို-ဟိုက်ဒရောလစ်နှင့် လျှပ်စစ်ဒရိုက်များကို နှိုင်းယှဉ်ပါ။
ရွေ့လျားမှုတည်ဆောက်ပုံကို ရှင်းလင်းပြီးမှသာ Drive အညွှန်းများသည် အသုံးဝင်ပါသည်။ "ဟိုက်ဒရောလစ်" သည် actuator သို့ပါဝါရောက်ရှိပုံကိုဖော်ပြသည်။ "ဆားဗို-ဟိုက်ဒရောလစ်" သည် မော်တာ-ပန့်ပက်ခ်တွင် မကြာခဏ ထိန်းချုပ်မှုဆိုင်ရာ ဖော်ပြချက်ကို ပေါင်းထည့်သည်။ "အားလုံး-လျှပ်စစ်" သည်ဖော်ပြထားသောစက်လှုပ်ရှားမှုများအတွက်လျှပ်စစ်ဓာတ်ပြုမှုကိုခွဲခြားသတ်မှတ်သင့်တယ်။ စက်တစ်ခုသည် မတူညီသော drive အမျိုးအစားများကို ပေါင်းစပ်နိုင်သည်၊ ထို့ကြောင့် ဝင်ရိုးအချိန်ဇယားသည် အညွှန်းတစ်ခုထက်ပို၍ သတင်းအချက်အလက်ပေးသည်။
| Drive ဖော်ပြချက် | ဘာကို ထူထောင်ရမလဲ | အထောက်အထား တောင်းခံရန် |
|---|---|---|
| သမားရိုးကျ ဟိုက်ဒရောလစ် | ပန့်အမျိုးအစား၊ မော်တာလည်ပတ်မှုနှင့် ထောက်ပံ့မှုကို ထိန်းချုပ်ခြင်း သို့မဟုတ် ဖယ်ရှားခြင်းနည်းလမ်း | ပတ်လမ်း၊ တာဝန်အခြေအနေများ၊ အပူစီမံခန့်ခွဲမှုနှင့် ကိုက်ညီသော ထုတ်လုပ်မှုစမ်းသပ်မှု |
| ဆာဗို-ဟိုက်ဒရောလစ် | မည်သည့် မော်တာ-ပန့်၏ လုပ်ဆောင်ချက်များသည် ဝယ်လိုအားနှင့် ကွဲပြားပြီး မည်သည့် axes များသည် ထောက်ပံ့မှုကို ခွဲဝေပေးသည် | ဖိအား-စီးဆင်းမှုကန့်သတ်ချက်များ၊ ထိန်းချုပ်မှုနယ်ပယ်၊ တုံ့ပြန်ချက်နှင့် သံသရာ-ဖြစ်ရပ်ရလဒ်များ |
| လျှပ်စစ်လှုပ်ရှားမှုစနစ် | ဘယ် axes တွေက လျှပ်စစ် actuation ကို အသုံးပြုပြီး ဟိုက်ဒရောလစ် လုပ်ဆောင်ချက်တွေ ကျန်နေသလား | ဝင်ရိုးစာရင်း၊ အင်အား/အမြန်နှုန်းကန့်သတ်ချက်များ၊ စက်ပိုင်းဆိုင်ရာဝန်ဆောင်မှုလိုအပ်ချက်များနှင့် ထုတ်လုပ်မှုရလဒ်များ |
ထုတ်လုပ်သူ စာရွက်စာတမ်းများသည် အဘယ်ကြောင့် ဤကွာခြားမှုသည် အရေးကြီးကြောင်း ပြသပါသည်။ Bosch Rexroth ရဲ့ပြောင်းလဲနိုင်သော အမြန်နှုန်း ဟိုက်ဒရောလစ်ဒရိုက်၏ ဖော်ပြချက်ဝယ်လိုအားအခြေခံသော မော်တာ-ပန့်လုပ်ငန်းကို ရှင်းပြသည်။ ဆန့်ကျင်ဘက်အားဖြင့်၊Bekum ၏ လျှပ်စစ်စက်ဖော်ပြချက်လျှပ်စစ်ကုပ်ခြင်း၊ extruder lift နှင့် take-out ကို အတိအလင်း ခွဲခြားသတ်မှတ်သည်။ နောက်တစ်ခုသည် Kinggle ၏ ဟိုက်ဒရောလစ် မော်ဒယ်များကို အစားထိုးရန် အကြံပြုချက်မဟုတ်ဘဲ Kinggle လျှပ်စစ်ကမ်းလှမ်းချက်၏ အထောက်အထားဖြစ်သည်။
ခေတ္တရပ်နားခြင်းတိုင်းတွင် သမားရိုးကျ ဟိုက်ဒရောလစ်ပက်ကေ့ခ်ျသည် အပြည့်အ၀ အလုပ်လုပ်သည်ဟု မယူဆပါနှင့်။ ၎င်း၏ပန့်နှင့် သယ်ဆောင်ခြင်းအစီအစဉ်များကို စစ်ဆေးရန် လိုအပ်သည်။ အလားတူ၊ servo အထုပ်သည် အအေးခံခြင်း၊ ဆီဂရုပြုခြင်း သို့မဟုတ် ဟိုက်ဒရောလစ် ဆုံးရှုံးမှုတိုင်းကို ဖယ်ရှားပေးသည်ဟု မယူဆပါနှင့်။ Bosch Rexroth သည် ၎င်း၏ ပြောင်းလဲနိုင်သော အမြန်နှုန်းစနစ်များ အတွက် အပူထည့်သွင်းမှုနှင့် အအေးခံမှု လိုအပ်ချက်ကို လျှော့ချပေးကြောင်း ဖော်ပြသော်လည်း ၎င်းသည် ပြီးပြည့်စုံသော ထုတ်လုပ်မှုဆဲလ်သည် အအေးခံရန် မလိုအပ်ကြောင်း တိုင်ကြားမှုမဟုတ်ပါ။
၀ယ်လိုအားအတွက်၊ မှိုနှင့် လိုအပ်သော အင်အားနှင့် ကိုက်ညီသော စက်ကို ဆန်ခါတင်စာရင်းသွင်းပါ၊ အမျိုးအစားကို ပြီးမြောက်စေပြီး ဒေသအလိုက် ထိန်းသိမ်းနိုင်ပါသည်။ ထို့နောက် တူညီသောထုတ်ကုန်အခြေခံပေါ်တွင် တိုင်းတာထားသောရလဒ်များကို နှိုင်းယှဉ်ပါ။ တစ်ကိုယ်ရေသန့်ရှင်းမှုစည်းမျဉ်းများသည် ထုတ်ကုန်အနီးရှိ ဟိုက်ဒရောလစ်ဆီများကို ကန့်သတ်ထားပါက၊ ကန့်သတ်ဧရိယာကို သတ်မှတ်ပြီး အစီအစဉ်များကို အတိအလင်း ခွင့်ပြုထားသည်။ ဝန်ဆောင်မှုရယူရန်ခက်ခဲပါက ပက်ကေ့ဂျ်ကိုမရွေးချယ်မီ အစိတ်အပိုင်းအစားထိုးလမ်းကြောင်းများကို စစ်ဆေးပါ။
ဒရိုက်ဗိသုကာတစ်ခုသည် ထုတ်ကုန်အံဝင်ခွင်ကျနှင့် မှတ်တမ်းတင်ထားသော ရလဒ်များမှတစ်ဆင့် ၎င်းနေရာကို ရရှိသည်။ အပိုင်းကို မသတ်မှတ်မီ နောက်ဆုံးပေါ် အညွှန်းကို ရွေးချယ်ခြင်းသည် ယုံကြည်စိတ်ချရသော ဆုံးဖြတ်ချက်အခြေခံမရှိဘဲ စျေးကြီးသော နှိုင်းယှဉ်မှုကို ဖန်တီးပေးပါသည်။
ဝယ်ယူမှုမေးခွန်းကို လက်ခံစမ်းသပ်မှုပြုလုပ်ပါ။
servo-hydraulic လက်ခံစမ်းသပ်မှုတစ်ခုသည် သတ်မှတ်ထားသောအခြေအနေများအောက်တွင် လိုအပ်သောထုတ်လုပ်မှုအစီအစဥ်ကို ပြီးမြောက်ခြင်းရှိ၊ ထုတ်ကုန်ပုံဆွဲခြင်း၊ မှိုပြန်လည်ပြင်ဆင်ခြင်း၊ အစေးအဆင့်နှင့် မလုပ်ဆောင်မီ လက်ခံထားသော အစိတ်အပိုင်းစမ်းသပ်မှုများကို သဘောတူပါ။ အမှန်တကယ် စက်တည်ဆောက်မှုနှင့် ဆော့ဖ်ဝဲလ်ပြန်လည်ပြင်ဆင်မှုကို ခွဲခြားသတ်မှတ်ပါ။ စမ်းသပ်ဆောင်းပါးကို တစ်ဝက်တစ်ပျက်ပြောင်းခြင်းသည် နှိုင်းယှဉ်ရန် မဖြစ်နိုင်သော စွမ်းအင် သို့မဟုတ် စက်ဝန်းရလဒ်များကို ပိုမိုကောင်းမွန်စေပါသည်။
ဟိုက်ဒရောလစ်-ဒရိုက်အပြုအမူနှင့် စုစုပေါင်းစက်စွမ်းအင်အတွက် သီးခြားမှတ်တမ်းများကို အသုံးပြုပါ။ pump-drive sub-meter သည် ဟိုက်ဒရောလစ်အထုပ်သည် လျှပ်စစ်ဓာတ်အားအသုံးပြုသည့်နေရာကို ရှင်းပြရာတွင် ကူညီနိုင်ပါသည်။ အဝင်စက်မီတာသည် ထုတ်ယူမှု၊ အပူပေးကိရိယာများနှင့် တပ်ဆင်ထားသည့် အရန်ပစ္စည်းများကိုလည်း ဖမ်းယူနိုင်သည်။ ကွန်ပရက်ဆာ သို့မဟုတ် အအေးပေးစက်ကို ဖမ်းယူရန် မလိုအပ်ပါ။ ဖတ်ရှုမှုတိုင်းကို "စက်သုံးစွဲမှု" အဖြစ် ဖော်ပြမည့်အစား ရလဒ်ဘေးရှိ နယ်နိမိတ်ကို မှတ်တမ်းတင်ပါ။
EUROMAP 46.2၊ ဗားရှင်း 1.0၊ ပေးထားသောမှိုနှင့် ဖောက်သည်သတ်မှတ်ထားသော ထုတ်ကုန်လိုအပ်ချက်များဖြင့် ထုထည်မှုတ်ပုံသွင်းစက်အတွက် ထုတ်ကုန်ဆိုင်ရာ စွမ်းအင်တိုင်းတာမှုကို သတ်မှတ်သည်။ ၎င်းသည် တိုင်းတာခြင်းမပြုမီ တည်ငြိမ်သော အလိုအလျောက် လည်ပတ်မှု၊ စည်အခြေအနေနှင့် ဆီအပူချိန်တို့ကို တောင်းဆိုသည်။ ၎င်း၏တိုင်းတာမှုအခြေအနေများတွင်အနည်းဆုံး 10 မိနစ်နှင့်အနည်းဆုံး 15 သံသရာပါဝင်သည်။ ၎င်းတို့သည် စွမ်းအင်-တိုင်းတာမှုလိုအပ်ချက်များ၊ ပြီးပြည့်စုံသော ယုံကြည်စိတ်ချရမှု သို့မဟုတ် ပို့ဆောင်မှုလက်ခံမှုစမ်းသပ်မှုမဟုတ်ပါ။
၎င်းနည်းလမ်းသည် ဝယ်ယူမှုသဘောတူညီချက်၏ တစ်စိတ်တစ်ပိုင်းဖြစ်လာသည့်အခါ အကြံပြုချက်၏ သတ်မှတ်ထားသော အခြေအနေများကို အသုံးပြုပါ။ ထုတ်ကုန်နှင့် ထုတ်လုပ်မှုအန္တရာယ်အတွက် သင့်လျော်သော သီးခြားလုပ်ဆောင်မှုနှင့် နမူနာအစီအစဉ်ကို ထည့်ပါ။ ပိုရှည်သောခံနိုင်ရည်လိုအပ်ချက်သည် ၎င်း၏သဘောတူထားသောကြာချိန်၊ မူဝါဒကို ရပ်တန့်ရန်၊ စစ်ဆေးခြင်းနှင့် သွေဖည်ခြင်း ကိုင်တွယ်ခြင်းတို့ကို လိုအပ်ပါသည်။ စွမ်းအင်စမ်းသပ်မှုတစ်ခုတည်းဖြင့် အဓိပ္ပာယ်မဖော်သင့်ပါ။
- စမ်းသပ်ဖွဲ့စည်းပုံ၊ ထုတ်ကုန်အထောက်အထား၊ အသုံးအဆောင်များနှင့် အရည်အသွေးကန့်သတ်ချက်များကို ရပ်တန့်ထားပါ။
- သဘောတူထားသည့်နည်းလမ်းနှင့် လည်ပတ်မှုညွှန်ကြားချက်များအတိုင်း စက်ကို တည်ငြိမ်အောင်ထားပါ။
- ထပ်နေသည့် လှုပ်ရှားမှုများနှင့် ခေတ္တရပ်ခြင်း အပါအဝင် ပုံမှန်ထုတ်လုပ်မှု အပိုင်းကို မှတ်တမ်းတင်ပါ။
- တူညီသော သတ်မှတ်ထားသော ပြတင်းပေါက်တွင် လျှပ်စစ်ဓာတ်အား တိုင်းတာပြီး လက်ခံသည့်အထွက်အား။
- သဘောတူထားသည့်အတိုင်းအတာများ၊ နံရံတည်နေရာများနှင့် လုပ်ဆောင်မှုဆိုင်ရာစမ်းသပ်မှုများကို နမူနာစစ်ဆေးပါ။
- ခွင့်ပြုထားသော ရပ်တန့်ပြီး ပြန်လည်စတင်သည့် အခြေအနေများကို ပြန်လည်ထုတ်လုပ်ပြီး ပြန်လည်ရယူသည့် အပြုအမူကို မှတ်တမ်းတင်ပါ။
- ပံ့ပိုးပေးသော ရလဒ်များဖြင့် သွေဖည်မှုများကို ပိတ်ပြီး အတည်ပြုထားသော ဆက်တင်များကို သိမ်းဆည်းပါ။
လက်ခံထားသောအစိတ်အပိုင်းတစ်ခုအတွက် စွမ်းအင်ကို ထိုတူညီသောပြတင်းပေါက်မှ လက်ခံထားသောအစိတ်အပိုင်းများဖြင့် ပိုင်းခြားထားသော kWh ကို တိုင်းတာသည်။ စမ်းသပ်မှုသည် စက်နယ်နိမိတ်အတွက်သာဖြစ်ပါက၊ မက်ထရစ်ကို လိုက်လျောညီထွေစွာ အမည်ပေးပါ။ ဤဝယ်ယူမှုအတိုင်းအတာသည် EUROMAP ၏ထုတ်ကုန်-အစုလိုက်အပြုံလိုက်ပိုင်းခြေနှင့် မရောထွေးသင့်ဘဲ၊ ပုံသွင်းထားသည့်အရာတိုင်းကို လက်ခံထားသောထွက်ရှိမှုအဖြစ် ရေတွက်ခြင်းဖြင့် ငြင်းပယ်မှုများကို ဖုံးကွယ်မထားသင့်ပါ။
Kinggle ရဲ့စက်ရုံလက်ခံမှုစမ်းသပ်လမ်းညွှန်"လွန်" သောရလဒ်သည် အားနည်းသော အထောက်အထားဖြစ်ကြောင်း ပြသသည်။ အဆိုပါ လော့ဂျစ်ကို drive ပက်ကေ့ချ်တွင် အသုံးပြုပါ- လေ့လာတွေ့ရှိခဲ့သည့်အရာ၊ မည်သည့်အခြေအနေအောက်တွင်၊ မည်သည့်ကန့်သတ်ချက်နှင့် စပ်လျဉ်းပြီး အဆင့်ဆင့်ပြောင်းလဲသွားသောအခါတွင် ဖြစ်ပျက်ခဲ့သည်ကို ဖော်ပြပါ။
ဝန်ဆောင်မှုပေးသောစနစ်သည် ဟိုက်ဒရောလစ်ချို့ယွင်းချက်များကို လုပ်ငန်းစဉ်ဆိုင်ရာချို့ယွင်းချက်များမှ ခွဲခြားပေးသည်။
ဆက်တင်များကို မချိန်ညှိမီ ပြုပြင်ထိန်းသိမ်းမှု ပြဿနာကို သိရှိနိုင်စေမည့် ပက်ကေ့ဂျ်ကို ရွေးချယ်ပါ။ ဆာဗိုအချက်ပေးစနစ်၊ ဖိအားအတက်အကျနှင့် ပုလင်းနံရံပါးလွှာခြင်းတို့သည် မတူညီသော ရှုမြင်ချက်များဖြစ်သည်။ ၎င်းတို့သည် ချိတ်ဆက်နိုင်သော်လည်း ၎င်းတို့အား "ဟိုက်ဒရောလစ် ပြဿနာ" တစ်ခုအဖြစ် ဆက်ဆံခြင်းသည် မလိုအပ်သော အပြောင်းအလဲများကို ဖြစ်ပေါ်စေနိုင်သည်။ မှတ်တမ်းတင်ထားသော အဖြစ်အပျက်ဖြင့် စတင်ပြီး ၎င်းကို နောက်ဆုံးအတည်ပြုထားသော ထုတ်လုပ်မှုအခြေခံလိုင်းနှင့် နှိုင်းယှဉ်ပါ။

| လေ့လာရေး | ဦးစွာနှိုင်းယှဉ်ပါ။ | ဤဖြတ်လမ်းကို ရှောင်ပါ။ |
|---|---|---|
| သွေးပူပြီးနောက် လှုပ်ရှားမှု နှေးကွေးသည်။ | အမှန်တကယ် ဆီအခြေအနေ၊ ဖိအား/စီးဆင်းမှု တုံ့ပြန်မှု၊ အအေးခံခြင်းနှင့် မှတ်တမ်းတင်ဝင်ရိုးအချိန် | ဖိအားသတ်မှတ်မှုတိုင်းကို တိုးစေသည်။ |
| လှုပ်ရှားမှု ရပ်တန့်နေစဉ် ဖိအားများ ပြောင်းလဲခြင်း။ | ညွှန်ကြားချက်၊ ရရှိနိုင်သော တုံ့ပြန်ချက်၊ ဆက်တိုက်ခွင့်ပြုချက်နှင့် ဆားကစ်အခြေအနေ | မော်တာ အရွယ်အစား သေးသည်ဟု ယူဆပါသည်။ |
| Cycle time တက်လာသော်လည်း ဝင်ရိုးအချိန်များသည် တည်ငြိမ်နေပါသည်။ | အအေးခံခြင်း၊ ပရိဘောဂ အဆင်သင့်ဖြစ်ခြင်း၊ ထုတ်ယူခြင်းနှင့် ရေအောက်ပိုင်းတွင် စောင့်ဆိုင်းခြင်း။ | မတူညီသော ပိတ်ဆို့မှုများကို ဖြေရှင်းရန် ပိုမိုမြန်ဆန်သော ပန့်တစ်လုံးကို ဝယ်ယူပါ။ |
| နံရံဖြန့်ချီရေး အပြောင်းအလဲများ | Parison profile၊ extrusion stability၊ tooling နှင့် သက်ဆိုင်ရာ actuator တုံ့ပြန်ချက် | နံရံအထူစာရွက်အဖြစ် စုပ်နှုန်းကို ကုသခြင်း။ |
ဤစစ်ဆေးမှုများသည် စုံစမ်းစစ်ဆေးမှုကို စုစည်းပြီး၊ ၎င်းတို့သည် ပေးသွင်းသူ၏ အမှားရှာဖွေခြင်းလုပ်ငန်းစဉ်ကို အစားထိုးခြင်းမရှိပါ။ ရုပ်ပိုင်းဆိုင်ရာ စစ်ဆေးခြင်း၊ လျှပ်စစ်တိုင်းတာခြင်းနှင့် ဟိုက်ဒရောလစ် ချိန်ညှိခြင်းများ လုပ်ပိုင်ခွင့်ရှိသူများ လိုအပ်သည်။ စက်ညွှန်ကြားချက်များသည် လျှပ်စစ်၊ ဟိုက်ဒရောလစ်နှင့် အနုမြူစွမ်းအင်တို့ကို ခွဲထုတ်နည်းကို ဖော်ပြပြီး သိုလှောင်ထားသောဝန်များကို ကိုင်တွယ်ဖြေရှင်းနည်းကို ဖော်ပြသင့်သည်။ မော်တာတစ်လုံးတည်းကို ရပ်တန့်ခြင်းသည် ဟိုက်ဒရောလစ်ဆားကစ်ကို ဖွင့်ရန် လုံခြုံသည်ဟု မသတ်မှတ်ပါ။
OSHA ၏ အန္တရာယ်ရှိသော စွမ်းအင်လမ်းညွှန်လျှပ်စစ်နှင့် စက်ပိုင်းဆိုင်ရာ အန္တရာယ်များနှင့်အတူ ဟိုက်ဒရောလစ်နှင့် အနုမြူစွမ်းအင်ကို ခွဲခြားသတ်မှတ်သည်။ သက်ဆိုင်ရာ ဒေသလိုအပ်ချက်များနှင့် စက်သီးသန့် သီးခြားခွဲထုတ်ခြင်းလုပ်ငန်းစဉ်ကို အသုံးပြုပါ။ ဖိအားပြဿနာတစ်ခုအား စုံစမ်းစစ်ဆေးရန် ကြားဖြတ်တစ်ခုအား ရှောင်ကွင်းခြင်း သို့မဟုတ် တိုက်ရိုက်ချိတ်ဆက်မှုအား မလျှော့ပါနှင့်။
ပို့ဆောင်ခြင်းမပြုမီ ဝန်ဆောင်မှုအထုပ်ကို စစ်ဆေးပါ။
အညွှန်းပြုထားသော ဟိုက်ဒရောလစ်ဆားကစ်၊ လျှပ်စစ်ပုံဆွဲမှု၊ အစိတ်အပိုင်းနံပါတ်များ၊ အတည်ပြုထားသော ဆီနှင့် စစ်ထုတ်မှုဆိုင်ရာ သတ်မှတ်ချက်များ၊ ပြုပြင်ထိန်းသိမ်းမှု ညွှန်ကြားချက်များနှင့် မှတ်တမ်းတင်ထားသော ဆက်တင်အရံတစ်ခု လိုအပ်ပါသည်။ ဝယ်ယူသူသည် အတည်ပြုထားသော ဖွဲ့စည်းမှုပုံစံကို မဆုံးရှုံးစေဘဲ drive သို့မဟုတ် ထိန်းချုပ်ကိရိယာကို မည်သို့အစားထိုးရမည်ကို သိသင့်သည်။ ကာကွယ်ထားသော ကန့်သတ်ဘောင်များကို ဝင်ရောက်နိုင်သူများနှင့် ပြောင်းလဲထားသော ဆက်တင်တစ်ခုကို မှတ်တမ်းတင်ပြီး ပြောင်းပြန်လှန်မည်ကို သဘောတူသည်။
စက်ရုံပတ်ဝန်းကျင်နှင့် ပတ် သက်၍ ကက်ဘိနက်ဝင်ရောက်ခွင့်နှင့် အအေးပေးစနစ်များကို စစ်ဆေးပါ။ မသက်ဆိုင်သော စက်ပစ္စည်းများကို မဖယ်ရှားဘဲ သို့မဟုတ် အန္တရာယ်ရှိသော ဧရိယာအတွင်းသို့ ဝင်ရောက်ခြင်းမရှိဘဲ ပြုပြင်ထိန်းသိမ်းမှုမှ ဝန်ဆောင်မှုပေးသည့်နေရာသို့ ရောက်ရှိနိုင်သည်ရှိမရှိ စစ်ဆေးပါ။ အပိုပစ္စည်းများ ရရှိနိုင်မှုသည် ရင်းနှီးနေသော အစိတ်အပိုင်းအမှတ်တံဆိပ်များသည် စက်ရပ်သွားမည့်အချိန်ကို ဖယ်ရှားပေးမည့် ကတိတစ်ခုမဟုတ်ဘဲ ခွဲခြားသတ်မှတ်မှုများနှင့် ထောက်ပံ့ရေးအစီအစဥ်များအကြောင်း ခိုင်မာသော ဆွေးနွေးမှုတစ်ခုနှင့် ထိုက်တန်ပါသည်။
အသုံးဝင်သော လက်ဆင့်ကမ်းမှုတွင် လက်ခံထားသော အခြေခံလိုင်း၊ နှိုးစက်စာရင်းနှင့် အဝေးမှ ရောဂါရှာဖွေမှုအတွက် လိုအပ်သော အထောက်အထားများ ပါဝင်သည်။ ၎င်းသည် စက်ရုံအား ရှင်းလင်းချက်မပြသော ရပ်တန့်မှု ဗီဒီယိုကို ပေးပို့မည့်အစား ခွဲခြားနိုင်သော အခြေအနေတစ်ရပ်ကို အစီရင်ခံရန် ခွင့်ပြုသည်။
ဝယ်ယူမှုသတ်မှတ်ချက်တွင် drive စနစ်ကိုထည့်သွင်းပါ။
ကိုးကားချက်တစ်ခုသည် drive ပက်ကေ့ချ်အား အတည်ပြုထားသောထုတ်ကုန်နှင့် ထုတ်လုပ်ရေးပစ်မှတ်တစ်ခုသို့ ချိတ်ဆက်သင့်သည်။ ပုံဆွဲအပိုင်း၊ အချောထည်အလေးချိန်၊ နံရံလိုအပ်ချက်များ၊ အစေးအဆင့်၊ ကိရိယာတန်ဆာပလာအစီအစဉ်နှင့် စီစဉ်ထားသော အပြောင်းအလဲများဖြင့် စတင်ပါ။ ထို့နောက် စက်ကို ပြီးမြောက်စေမည့် လှုပ်ရှားမှုများနှင့် လည်ပတ်မှု အခြေအနေများကို သတ်မှတ်ပါ။ ၎င်းသည် မော်တာအရွယ်အစားတစ်ခုအတွက် တောင်းဆိုမှုထက် ပေးသွင်းသူအား ဖြေရှင်းရန်တာဝန်ကို ပေးသည်။
ပုလင်းသေးတစ်လုံးအတွက်၊KGB2Lထုတ်ဝေသည့် သေးငယ်သော စွမ်းရည်စမှတ်ကို ထောက်ပံ့ပေးသည်။ ပိုကြီးတဲ့ စက်မှုထုတ်ကုန်တွေအတွက်၊KGB90Aနှင့်KGB100Baccumulator-machine ကိုးကားချက်များကို ပေးဆောင်ပါ။ အမည်ခံ ကွန်တိန်နာ ထုထည် တစ်ခုတည်း မဟုတ်ဘဲ ကိရိယာတန်ဆာပလာ အပြည့်အစုံနှင့် လုပ်ငန်းစဉ် လိုအပ်ချက်တို့မှ ၎င်းတို့ကို ရွေးချယ်ပါ။
မောင်းနှင်မှုအချိန်ဇယားတွင် ဟိုက်ဒရောလစ် ထောက်ပံ့ရေးအစီအစဉ်၊ ပန့်နှင့် မော်တာအထောက်အထား၊ ထိန်းချုပ်ထားသော ပြောင်းလွဲမှုများ၊ လိုအပ်သော တုံ့ပြန်ချက်နှင့် ခွင့်ပြုထားသော လည်ပတ်မှုစာအိတ်တို့ကို ဖော်ပြရပါမည်။ သဘောတူထားသော အပိုင်းကို ပူးတွဲပြီး မည်သည့်လုပ်ဆောင်ချက်များ ထပ်နေနိုင်သည်ကို ခွဲခြားသတ်မှတ်ပါ။ စက်ပစ္စည်းများသည် ပေးသွင်းသူ၏ စမ်းသပ်ဧရိယာတွင်သာမဟုတ်ဘဲ လက်ခံရရှိသည့်စက်ရုံတွင် အလုပ်လုပ်ရသောကြောင့် ဆီအအေးခံခြင်းနှင့် စက်ရုံအခြေအနေများ ပါဝင်သည်။
- ခြောက်သွေ့စက်ဝန်းစွမ်းဆောင်ရည်မှ လက်ခံနိုင်သော ထုတ်ကုန်ထွက်ရှိမှုကို သီးခြားသတ်မှတ်ပါ။
- စွမ်းအင်နယ်နိမိတ်နှင့် သဘောတူညီသော တိုင်းတာမှုနည်းလမ်းကို သတ်မှတ်ပါ။
- စက်ဝိုင်းဖြစ်ရပ်များ၊ သွေဖည်မှုများနှင့် နမူနာအထောက်အထားများကို မည်သို့မှတ်တမ်းတင်မည်ကို ဖော်ပြပါ။
- လက်ဆင့်ကမ်းပေးသော ပုံများ၊ ဆော့ဖ်ဝဲ အရန်သိမ်းဆည်းမှုများနှင့် ပြုပြင်ထိန်းသိမ်းမှုဖိုင်များကို ခွဲခြားသတ်မှတ်ပါ။
- ခွင့်ပြုထားသော ပြန်လည်စတင်သည့် အခြေအနေများနှင့် ၎င်းတို့ကို လက်ခံရန် လိုအပ်သည့် အထောက်အထားများကို သဘောတူပါ။
စွမ်းဆောင်ရည်နှင့် စီးပွားရေးဆိုင်ရာ စည်းကမ်းချက်များကို ရှင်းလင်းစွာထားပါ။ စွမ်းအင်လျှော့ချခြင်းသည် ဝယ်ယူမှုအခြေအနေဖြစ်ပါက နှိုင်းယှဉ်မှုအခြေခံနှင့် စမ်းသပ်ဆောင်းပါးကို သတ်မှတ်ပါ။ အာမခံချက်တစ်ခုသည် အရေးကြီးပါက လက်ခံထားသောအပိုင်းသတ်မှတ်ချက်များနှင့် စမ်းသပ်မှုအခြေအနေများကို ဖော်ပြပါ။ လျင်မြန်သောတုံ့ပြန်မှုဆိုင်ရာ ယေဘူယျကတိတစ်ခုသည် နှေးကွေးသောထုတ်လုပ်မှုလိုင်းနှင့်ပတ်သက်၍ အငြင်းပွားမှုကို မဖြေရှင်းနိုင်ပါ။
အပြင်းထန်ဆုံး အဆိုပြုချက်သည် ၎င်း၏ရွေးချယ်ထားသော ဖိအား-စီးဆင်းမှုပက်ကေ့ဂျ်သည် မှိုနှင့် အစီအစဥ်နှင့် ကိုက်ညီသည့် အကြောင်းရင်း၊ စမ်းသပ်မှုမှ ယင်းရွေးချယ်မှုကို မည်သို့သက်သေပြမည်၊ နှင့် လက်ခံရရှိသည့် စက်ရုံမှ ရလဒ်ကို မည်သို့ထိန်းသိမ်းနိုင်ပုံကို ရှင်းပြပါမည်။ အင်ဂျင်နီယာ အံဝင်ခွင်ကျ ဝယ်ပါ။ Servo တံဆိပ်သည် အကဲဖြတ်ခြင်း၏ အစသာဖြစ်သည်။
Kinggle ဖွဲ့စည်းမှုပုံစံကို ဆွေးနွေးရန်၊ ထုတ်ကုန်ပုံဆွဲမှု၊ အစေးအဆင့်၊ မှိုအချက်အလက်နှင့် လက်ခံထားသော ပစ်မှတ်ကို ပေးပို့ပါKinggle ပရောဂျက်စုံစမ်းရေးစာမျက်နှာ. လက်ခံရရှိသည့် စက်ရုံ၏ဗို့အား၊ အအေးခံမှုအခြေအနေများနှင့် ရေစီးကြောင်းအောက်ပိုင်း ကိရိယာများပါ၀င်သောကြောင့် drive စနစ်အား ထုတ်လုပ်မှုဆဲလ်၏တစ်စိတ်တစ်ပိုင်းအဖြစ် ပြန်လည်သုံးသပ်နိုင်ပါသည်။
အီးမေးလ်-sales@kinggle.com· တယ်လီဖုန်း+86-574-87103665
မေးလေ့ရှိသောမေးခွန်းများ
servo ဟိုက်ဒရောလစ်မှုတ်ပုံသွင်းစက်သည် လျှပ်စစ်အားလုံးမဟုတ်လော။
နံပါတ်။ ဟိုက်ဒရောလစ်ဆီသည် သက်ဆိုင်ရာ actuator များသို့ ပါဝါပို့နေသေးသော်လည်း ဟိုက်ဒရောလစ်ပန့်ကို ထိန်းချုပ်ရန် servo-hydraulic စက်သည် လျှပ်စစ်ဆာဗာဒရိုက်ကို အသုံးပြုသည်။ လျှပ်စစ်လှုပ်ရှားမှုအားလုံးသည် သတ်မှတ်ထားသော စက်လှုပ်ရှားမှုများအတွက် လျှပ်စစ်ဒရိုက်များကို အသုံးပြုသည်။ ယေဘူယျစက်တံဆိပ်ကို အားကိုးမည့်အစား မှိုပိတ်ခြင်း၊ ရထားသွားလာခြင်းနှင့် ထုတ်ယူခြင်းအပါအဝင် ဝင်ရိုးတစ်ခုစီ၏ drive အမျိုးအစားကို စစ်ဆေးပါ။
Servo ထိန်းချုပ်မှုသည် ပုလင်းနံရံအထူကို အလိုအလျောက် တိုးတက်စေပါသလား။
No. Pump control နှင့် parison programming တို့သည် မတူညီသော အလုပ်များကို လုပ်ဆောင်သည်။ တည်ငြိမ်သော ဟိုက်ဒရောလစ် ထောက်ပံ့မှုသည် ၎င်းအပေါ် မူတည်သည့် actuator ကို ပံ့ပိုးပေးနိုင်သည်၊ သို့သော် နံရံဖြန့်ဝေမှုသည် die-gap profile၊ tooling alignment၊ extrusion stability၊ resin နှင့် part geometry တို့ပေါ်တွင်လည်းမူတည်ပါသည်။ ပရိုဖိုင်ကို မပြောင်းမီ သို့မဟုတ် အစိတ်အပိုင်းတစ်ခုလုံး၏ အလေးချိန်ကို မတိုးမီ အမိန့်ပေးမှုနှင့် တုံ့ပြန်မှု အပြုအမူကို စစ်ဆေးပါ။
Servo oil-pump motor power သည် လျှပ်စစ်မီတာခကို ခန့်မှန်းနိုင်ပါသလား။
သူ့ဘာသာသူမဟုတ်ဘူး။ မော်တာအဆင့်သတ်မှတ်ချက်သည် ထုတ်လုပ်မှုအပြောင်းအရွှေ့တစ်ခုအတွင်း စုစုပေါင်းစက်စွမ်းအင်မဟုတ်ဘဲ တပ်ဆင်ထားသည့် အစိတ်အပိုင်းတစ်ခုကို ဖော်ပြသည်။ သတ်မှတ်ထားသောနယ်နိမိတ်တွင် kWh ကိုတိုင်းတာပြီး တူညီသောဝင်းဒိုးတစ်ခုပေါ်တွင်လက်ခံထားသောအထွက်ကိုရေတွက်ပါ။ ၎င်းနယ်နိမိတ်အပြင်ဘက်သို့ ပြုတ်ကျသည့်အခါ ကွန်ပရက်ဆာနှင့် အအေးပေးစွမ်းအင်တို့ကို သီးခြားစီ ထည့်သွင်းပါ။ တူညီသောထုတ်ကုန်နှင့် အရည်အသွေးလိုအပ်ချက်များကို နှိုင်းယှဉ်ပါ။
ဝယ်သူသည် servo-hydraulic quotations နှစ်ခုကြားတွင် အဘယ်အရာကို နှိုင်းယှဉ်သင့်သနည်း။
ဝင်ရိုးစာရင်း၊ ကုပ်နှင့်မှိုအံဝင်ခွင်ကျ၊ လိုအပ်သောဖိအား-စီးဆင်းမှုလည်ပတ်မှုအချက်များ၊ တစ်ပြိုင်နက်လှုပ်ရှားမှုများ၊ ဆီအေးပေးခြင်း၊ ထိန်းချုပ်မှုဆိုင်ရာ ရောဂါရှာဖွေခြင်းနှင့် ဝန်ဆောင်မှုစာရွက်စာတမ်းများကို နှိုင်းယှဉ်ပါ။ ထို့နောက် ကိုက်ညီသော ထုတ်ကုန်အခြေအနေများအောက်တွင် စမ်းသပ်မှုရလဒ်များကို နှိုင်းယှဉ်ပါ။ ပိုကြီးသော ပန့် သို့မဟုတ် သေးငယ်သော မော်တာသည် အလိုအလျောက် ပိုမိုကောင်းမွန်သော ရွေးချယ်မှုမဟုတ်ပါ။ ပက်ကေ့ဂျ်သည် လက်ခံနိုင်သော ရလဒ်ကို မဆုံးရှုံးစေဘဲ သဘောတူထားသည့် အတွဲလိုက်ကို ပြီးအောင်လုပ်ရပါမည်။
လက်ရှိ ဟိုက်ဒရောလစ် လေမှုတ်ပုံသွင်းစက်ကို servo ပန့်ဖြင့် အဆင့်မြှင့်တင်နိုင်ပါသလား။
ပြန်လည်ပြင်ဆင်မှုတစ်ခု ဖြစ်နိုင်သော်လည်း ၎င်းသည် အင်ဂျင်နီယာဆိုင်ရာ ပြန်လည်သုံးသပ်မှုတစ်ခု လိုအပ်ပါသည်။ ပန့်၊ မော်တာနှင့် ဒရိုက်ဘာ ပေါင်းစပ်မှု၊ အဆို့ရှင်များ၊ ဖိအားကန့်သတ်ချက်များ၊ အအေးခံမှု၊ ထိန်းချုပ်မှု အင်တာဖေ့စ်နှင့် ဘေးကင်းရေး လုပ်ဆောင်ချက်များကို စစ်ဆေးပါ။ လက်ရှိ ထုတ်လုပ်မှု ပိတ်ဆို့မှုကိုလည်း ဖော်ထုတ်ပါ။ ပန့်ဒရိုက်ကို အစားထိုးခြင်းသည် မှို-အအေးခံခြင်း သို့မဟုတ် ထုတ်ယူခြင်းကန့်သတ်ချက်ကို မဖယ်ရှားနိုင်ဘဲ၊ ပြုပြင်ထားသောစက်သည် သတ်မှတ်ထားသော ကော်မရှင်နှင့် လက်ခံမှုအစီအစဉ်တစ်ခု လိုအပ်ပါသည်။